Le fait
Le 22 juin 2026, FORT Robotics (Philadelphie), qui se présente comme la Trust Layer du physical AI, annonce son entrée dans l'écosystème NVIDIA Halos for Robotics. Le geste n'est pas cosmétique : FORT démontre dès cette semaine, à Automate 2026 (Chicago), une application de sécurité agentique construite sur le NVIDIA Halos Outside-In Safety Blueprint, open source. Une présentation conjointe avec NVIDIA est prévue le 23 juin au Humanoid Robotics Pavilion.
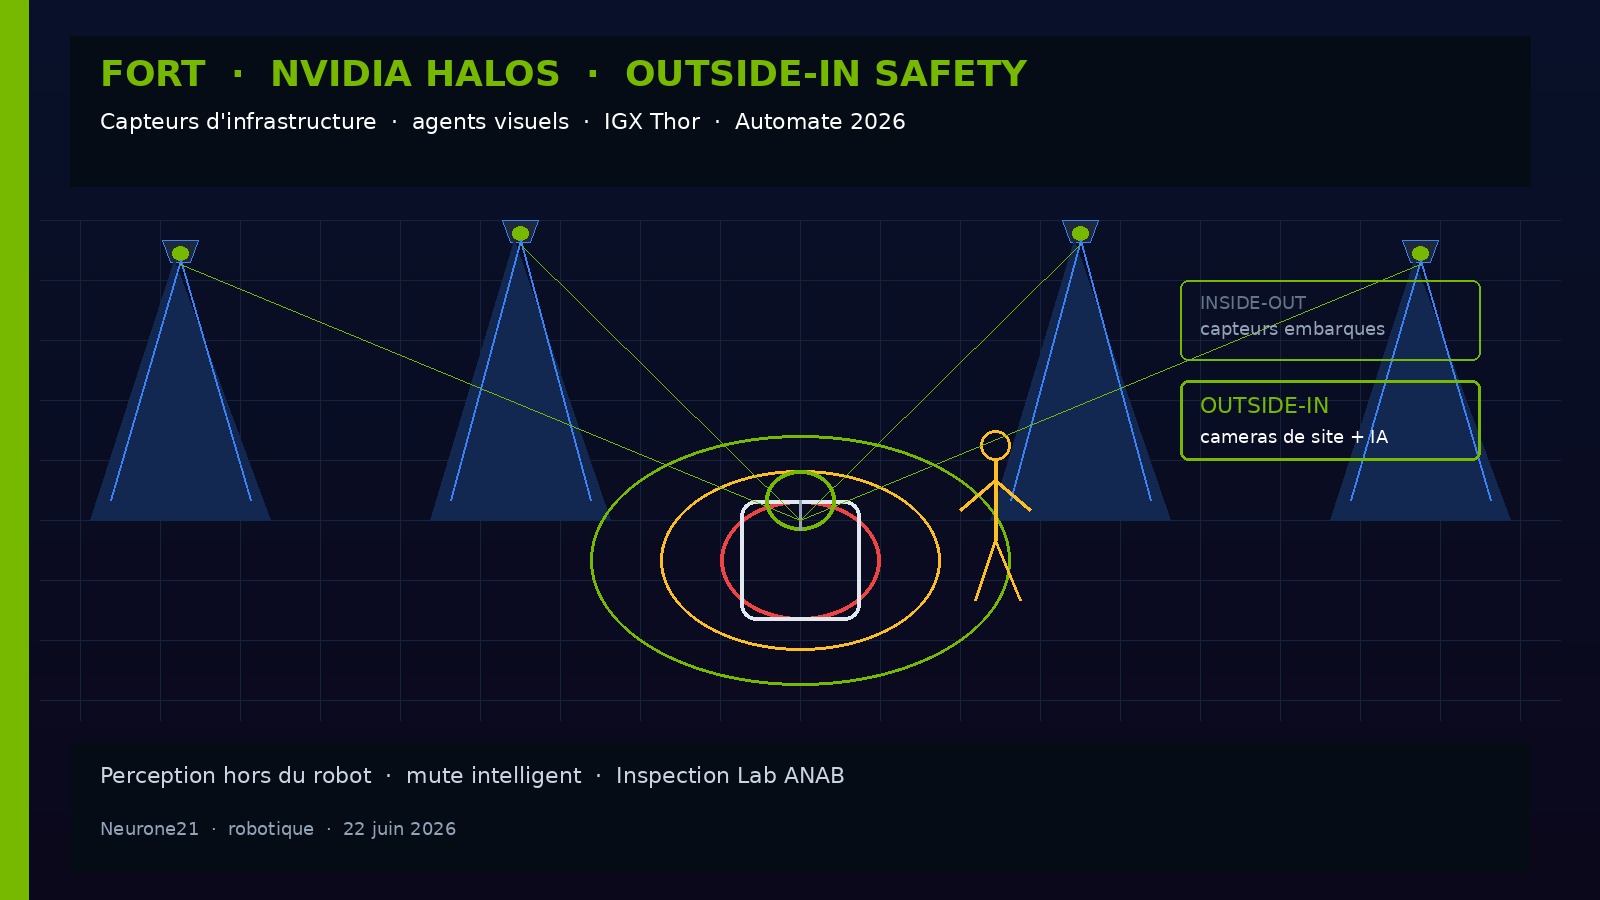
Le cœur de l'offre : étendre la perception du robot au-delà des capteurs embarqués (inside-out) en s'appuyant sur des capteurs d'infrastructure — typiquement des caméras déjà montées en toiture ou en façade — et sur des agents visuels IA. Le couple FORT Trust Layer + blueprint NVIDIA vise une sécurité fonctionnelle certifiable en temps réel, tout en maximisant le throughput. Le compute et la connectivité capteurs reposent sur NVIDIA IGX Thor et NVIDIA Holoscan Sensor Bridge.
L'argument industriel est net. Les stacks de sécurité inside-out classiques, bornés aux lidars, caméras et scanners du robot, forcent des modes conservateurs : ralentissements, stops, zones d'exclusion rigides. L'Outside-In Safety module automatiquement l'efficacité du robot selon l'état réel de l'environnement (présence humaine, zone de quai, intérieur de remorque, éclairage dégradé). FORT et NVIDIA revendiquent trois gains : productivité (moins de slowdowns coûteux), prévention d'accidents (awareness proactive en mixte humain-robot), ROI (réemploi des caméras existantes pour le déchargement de trailers, le réapprovisionnement, l'assemblage).
Samuel Reeves, CEO de FORT, cadre la thèse : « Safety has always been the precondition for scale » — on ne déploie pas largement des robots si l'on ne peut garantir leur comportement autour des personnes et des infrastructures. La collaboration NVIDIA, dit-il, donne une perception qui rend la sécurité « genuinely intelligent » : des robots agentiques qui comprennent l'environnement et répondent en temps réel, plus sûrs et plus productifs.
FORT n'arrive pas en outsider. Fondée en 2018, la société revendique 27 brevets, plus de 19 000 unités déployées et plus de 600 clients, dont des Fortune 500 en agriculture, construction et warehousing. L'Outside-In Safety s'ajoute à deux piliers déjà en place : Onboard Active Safety (perception embarquée, prédictive plutôt que réactive) et Human-in-the-Loop (téléopération line-of-sight et intervention distante).
Contexte
Le même jour, NVIDIA pose Halos for Robotics. Le 22 juin, NVIDIA annonce Halos for Robotics comme premier système de sécurité full-stack pour le physical AI : robots industriels, humanoïdes, AMR. Le stack hérite explicitement de l'investissement AV (DRIVE AGX / Halos for AVs) : plus de 18 000 années-ingénieur sécurité véhicule, 21 milliards de transistors safety-assessed, 7 millions de lignes de code évaluées, 22 000+ monitors, 30+ certificats. L'idée structurante : ne pas reconstruire la safety robotique, l'étendre depuis l'auto (ISO 26262 → IEC 61508, ISO 13849), avec inspections TÜV SÜD et TÜV Rheinland. NVIDIA convie aussi les travaux IEC 61508, ISO/IEC TS 22440 (IA et safety fonctionnelle) et ISO 25785-1.
Trois couches. (1) Plateforme : IGX Thor (jusqu'à 2 070 TFLOPS FP4, 14 cœurs Neoverse, 128 Go) avec Functional Safety Island SIL 3 capable, isolée du compute IA, plus de 22 000 mécanismes de diagnostic ; Holoscan Sensor Bridge étend la chaîne safety jusqu'au bord capteur (Ethernet, MACsec, protocole IEC 61508 SIL 2). (2) Halos OS : Halos Core (Linux, ou Linux + QNX via hyperviseur NV) pour les fonctions safety, plus une couche Applications dont le Outside-In Safety Blueprint. (3) Écosystème : Halos AI Systems Inspection Lab, premier organisme d'inspection ANAB (ISO/IEC 17020) dédié IA + safety fonctionnelle pour AV et robotique — 43 membres, dont FORT, Boston Dynamics, KION, Agility, Infineon, TI, NXP. Le Lab inspecte l'intégration Halos ; le partenaire emporte le certificat NVIDIA chez TÜV, SGS, exida, UL pour la certification système. FORT est listé côté applications industrielles aux côtés d'Inventec, KION, Lyte AI et Neurealm, qui développent des agents de safety fonctionnelle sur le blueprint.
Ce que fait vraiment l'Outside-In. Le blueprint, open source et en early access GitHub, enchaîne : un SIPP (souvent NVIDIA Metropolis / VSS) qui ingère les flux caméra d'usine, détecte et tracke objets, émet des événements (entrée/sortie de ROI, proximité, tripwire) ; un SAIM qui surveille la validité de la perception (hors-distribution, caméra masquée, drop réseau) et force un fallback sûr si le modèle n'est plus fiable ; un SEI qui fusionne les vues, jette les événements périmés, exige un seuil de confiance ; un SDM (Safety Decision Maker) qui tourne en automate fini sur l'île FSI, isolé du GPU, et envoie stop, ralentissement, ou mute temporaire des contraintes onboard quand la zone est claire. Un jumeau Isaac Sim / RTX Pro sert au HIL.
Le cas de référence ATL (automated trailer loading), concept inspecté par TÜV Rheinland, illustre le pain point : un chariot autonome à l'intérieur d'une remorque voit trop souvent parois et colis comme obstacles — crawl ou stop. L'outside-in sait si des opérateurs sont dans la zone de quai et si le chariot est dans la remorque. Zone claire + chariot dans le trailer → mute des safeties onboard pour le débit. Un humain entre dans le ROI → réactivation complète. Caméra dégradée (lumière, vapeur) → événement OOD, retour en mode standard. Dans un autre use-case de proximité (humanoïde Digit vs personne), les seuils de référence du blueprint sont explicites : > 2 m opération normale, 1–2 m ralentissement, < 1 m arrêt d'urgence.
Pourquoi FORT, pourquoi maintenant. Les entrepôts et usines ont déjà des caméras. Les AMR, cobots et humanoïdes se multiplient. Les normes (ISO 10218, ISO 13849, IEC 61508, TR 5469) pèsent. Le goulot n'est plus seulement le modèle VLA : c'est prouver qu'un agent IA peut commander un mute ou un slowdown de façon certifiable. FORT apporte le control plane safety-certified déjà déployé à l'échelle ; NVIDIA apporte compute, blueprint, lab d'inspection et héritage AV. Automate 2026 est le salon où cette thèse doit se voir, pas seulement se lire.
Pourquoi ça compte
1. La tension safety / débit n'est plus un dogme binaire. Pendant quinze ans, « fenceless » a souvent voulu dire « cobot lent ». L'outside-in inverse la logique : on accélère quand la scène le permet, on resserre quand un humain apparaît, on revient au conservateur si la perception IA n'est plus dans sa distribution d'entraînement. C'est un contrat ops, pas une démo.
2. Le capteur le plus cher est déjà payé. Réutiliser des caméras de bâtiment pour déverrouiller le chargement de trailers, le picking en allée mixte ou l'assemblage, c'est un argument capex que les DSI et les HSE comprennent. Le ROI n'est pas « achetez un lidar de plus » : c'est « branchez l'infrastructure existante sur un agent safety ».
3. Un chemin de certification, pas un slide. Inspection Lab ANAB, FSI isolée, SAIM sur OOD, blueprint documenté vis-à-vis d'ISO/IEC TR 5469 et TS 22440 : le package vise les acheteurs qui doivent répondre à un organisme notifié, pas seulement à un comité innovation. FORT membre du Lab + 19 000 unités déjà terrain réduit le risque « startup safety ».
4. Humanoïdes et AMR sortent du labo. Agility (Digit) intègre IGX Thor et Halos OS ; Amazon, Toyota, GXO sont dans le premier cercle Halos. Quand un humanoïde circule en allée, l'inside-out seul est myope (occlusions, cargo, parois). L'outside-in est la couche qui rend le mixte humain-machine opérable à cadence industrielle.
5. La safety devient agentique. Ce n'est plus un relais d'arrêt d'urgence câblé. C'est un agent qui fusionne vues, juge la fraîcheur des événements, décide mute / slow / stop sur une île safety. Pour un intégrateur FR/EU, cela change le RFQ : il faut spécifier ROI, tripwires, politique de mute, comportement OOD — pas seulement « ISO 13849 PLd ».
6. Goulot européen. Usines et 3PL européens ont des parcs caméra hétérogènes, des CSE, des organismes TÜV/SGS déjà familiers. Halos + FORT parlent cette langue. Le risque inverse existe aussi : dépendance à un stack NVIDIA (IGX, Holoscan, Metropolis) et à un partenaire US. À cartographier dans tout make-or-buy safety 2026–2027.
Lecture Neurone21
Thèse courte : le 22 juin 2026 n'est pas « encore un partenariat NVIDIA ». C'est le moment où la sécurité robotique bascule d'une logique capteur-embarqué conservatrice vers une couche d'infrastructure agentique, certifiable, qui achète du débit en réemployant les caméras du site. FORT apporte le trust layer déjà industrialisé ; NVIDIA apporte Halos, IGX Thor, le blueprint open source et le Lab ANAB.
Pour une équipe FR/EU (3PL, OEM auto, intégrateur, HSE, fonds deeptech) : (1) inventorier les caméras existantes et leur latence réelle avant tout PoC ; (2) exiger le cas ATL ou équivalent (mute conditionnel + fallback OOD) plutôt qu'une vidéo de zone verte ; (3) demander le périmètre SIL / ISO 13849 du SDM vs du compute IA, et le rôle du Lab vs du certificateur tiers ; (4) comparer outside-in NVIDIA/FORT et reflex onboard type SafetyCore (Mantis) — ce ne sont pas substituables : l'un étend la scène, l'autre garantit le réflexe local sans infra ; beaucoup de sites auront besoin des deux ; (5) cadrer la souveraineté (données vidéo usine, cloud vs edge IGX, dépendance Holoscan).
À suivre à Automate et après : la démo FORT au pavillon humanoïdes, les premiers déploiements warehouse (quai / trailer), le rythme d'early access du blueprint GitHub, et si les 43 membres du Lab produisent des certificats système avant fin 2026 — seul vrai KPI face au discours « physical AI sûr ».
Sources : FORT Robotics — Outside-In Safety with NVIDIA Halos, 22/06/2026 · The Robot Report — FORT and NVIDIA launch AI-driven Outside-In Safety blueprint, 22/06/2026 · NVIDIA Technical Blog — Inside NVIDIA Halos for Robotics, 22/06/2026.