Le fait
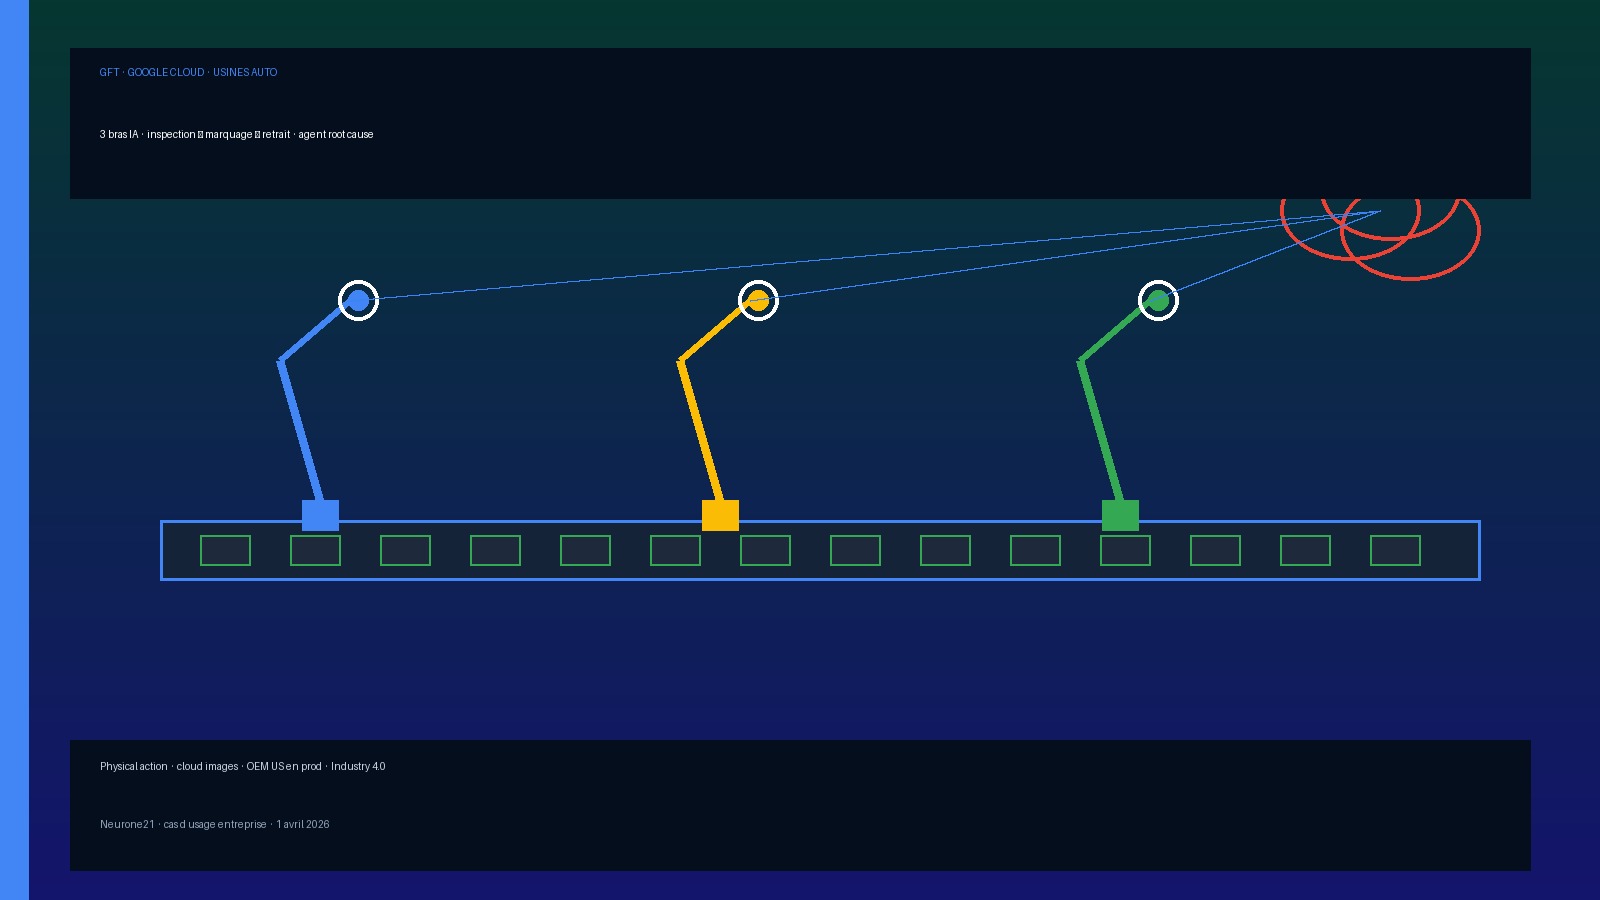
Fin avril 2026, GFT Technologies (GFT-XE) annonce à New York le lancement de bras robotiques IA pour la fabrication automobile : non seulement détecter une pièce défectueuse, mais agir physiquement sur la ligne. Le système prolonge le travail déjà mené avec Google / Google Cloud sur l’inspection visuelle IA. Là où la plupart des stacks s’arrêtent au flag logiciel et attendent un opérateur, GFT place trois robots collaboratifs en séquence : (1) inspecter, (2) marquer, (3) repositionner ou retirer.
Le premier bras porte une caméra sur le gripper. Il vérifie position, défauts de surface, lisibilité des étiquettes et numéros de série, en multi-angles — la caméra bouge avec la « main », pas en vision fixe. Le second bras marque les pièces jugées défectueuses. Le troisième interagit avec la ligne : corrige un alignement avant l’étape suivante, ou retire la pièce et la flague pour revue humaine. Chaque image part automatiquement dans le cloud (traçabilité, audit, amélioration continue). Un agent IA de root cause analysis croise ces images avec d’autres datasets usine pour localiser la source du défaut avant que la série ne produise d’autres rebuts. GFT indique qu’un grand constructeur automobile US a déjà commencé à déployer la techno en production. Partenaires hardware cités côté presse spécialisée : notamment NEURA Robotics. Brandon Speweik (Head of Manufacturing, GFT) résume le brief client : « how do we get AI off the screen and onto the floor ? »
Contexte
Le trou entre insight et action. L’IA visuelle est déjà dans beaucoup d’usines auto (pare-chocs, portes, tubes, pièces de carrosserie). Le goulot reste humain : un soft signale une anomalie, un opérateur doit décider, saisir, sortir la pièce, documenter. Sur une ligne à cadence élevée, ce délai crée du WIP suspect, du risque de défaut qui avance, et une charge cognitive. GFT chiffre le risque économique côté constructeur : un véhicule rappelé peut coûter plus de 500 $ par unité à remédier, soit des dizaines de millions à l’échelle d’une campagne. Fermer la boucle détection → action physique à la vitesse de la ligne est donc un enjeu qualité + coût + débit, pas un gadget vision.
Trois robots, un workflow. L’architecture annoncée n’est pas un « robot tout-en-un ». C’est une chaîne de responsabilités : perception (caméra gripper multi-angles), signalisation (marquage), remediation (repositionnement ou extraction). Le repositionnement est aussi important que le retrait : corriger un alignement avant l’étape suivante évite de créer le défaut plutôt que de le scrap. Le retrait pour revue humaine assume l’incertitude : « détecté ou suspect » — la machine n’a pas à être omnisciente ; elle doit empêcher le défaut de partir et laisser l’humain trancher le borderline.
Google Cloud et le flywheel data. Chaque photo d’inspection alimente un dataset cloud : conformité, revue a posteriori, réentraînement. C’est un classique data flywheel manufacturing : plus on inspecte, plus le modèle et l’agent de root cause s’améliorent — à condition que l’ingestion soit gouvernée (latence, rétention, accès, qualité de label). Le partenariat GFT–Google Cloud sur l’infra digitale manufacturière et l’inspection visuelle remonte à 2019 ; l’annonce 2026 est la bascule vers l’action physique et l’agentic AI sur cause racine, pas un premier POC vision.
Qui est GFT ici. GFT revendique 35+ ans d’accompagnement des constructeurs (dont Ford) sur modernisation de legacy et valorisation des données opérationnelles. Ce n’est pas une pure startup cobot : c’est un intégrateur / transformateur digital qui assemble robots, cloud, agents et process usine. Speweik insiste sur le besoin d’un partenaire qui comprend à la fois la techno et le sol d’usine. Pour un OEM ou un tier-1, le message commercial est clair : vous n’achetez pas seulement trois bras, vous achetez une couche Industry 4.0 déjà branchée Google Cloud.
Périmètre pièces. Les exemples publics restent des composants « visibles » : pare-chocs, portes, tubes, pièces. Ce n’est pas (encore) le pitch d’un contrôle dimensionnel micrométrique de powertrain ou d’un scan 3D batterie. L’architecture inspect–mark–remediate est toutefois transférable à d’autres industries discrètes (électronique, aéro, devices médicaux) où le coût d’un défaut qui échappe est élevé. Un seul OEM US nommé comme early adopter — pas de multi-sites européens détaillés dans le communiqué.
Pourquoi ça compte
1. La vision sans bras ne suffit plus. Le marché de l’inspection IA est saturé de dashboards. GFT pousse le curseur là où les DSI et les directeurs qualité se battent vraiment : latence insight→action et défaut qui ne repart pas en aval. C’est le critère d’achat 2026 pour les lignes auto sous pression de rappel et de cadence.
2. Trois rôles > un robot magique. Séparer inspection, marquage et remediation simplifie la qualification sécurité, le MTBF et le swap de hardware. Un acheteur peut challenger chaque maillon (caméra gripper, fiabilité du marqueur, force/vitesse du troisième bras) au lieu d’avaler une boîte noire.
3. L’agent root cause change le ROI. Retirer une pièce sauve un véhicule ; trouver la source avant la série suivante sauve un lot. Croiser images + datasets process (process params, stations amont) est le vrai différenciateur agentic — à condition que les silos data usine soient vraiment ouverts, ce que Speweik revendique côté partenariat Google Cloud.
4. Cloud = audit + amélioration, pas seulement inference. Archiver chaque cliché pour revue et réentraînement répond aux exigences qualité / traçabilité OEM. C’est aussi une dette : gouvernance, coût de stockage, dérive de modèle. Qui déploie sans politique de dataset se retrouve avec un disque plein et un modèle qui dérive.
5. Un early adopter US, pas encore un standard mondial. Un grand constructeur US en prod est un signal, pas une norme. Pour un site FR/EU : exiger le stade réel (pilote vs multi-lignes), les KPI (escape rate, false positive, temps de cycle perdu, scrap évité), et le support local — GFT a l’empreinte, le hardware cobot (NEURA et autres) doit aussi tenir le marquage CE / Machinery Regulation.
Lecture Neurone21
Thèse courte : GFT + Google Cloud franchit le pas de l’IA visuelle vers l’action physique sur ligne auto — trois bras (inspecter, marquer, retirer/repositionner) + agent root cause + flywheel images cloud, déjà chez un OEM US. Pour une équipe FR/EU (constructeur, équipementier, intégrateur, fonds) : (1) cartographier les postes où le délai humain entre flag vision et extraction crée du scrap ou du risque rappel ; (2) exiger la décomposition inspect–mark–remediate et les KPI séparés ; (3) auditer la chaîne data (edge inference, ingestion cloud, labels, agent RCA) autant que le bras ; (4) comparer à des stacks vision+cobot déjà en cellule EU avant d’acheter le narratif « Industry 4.0 » entier.
À suivre : extension hors le premier OEM US, détails hardware (NEURA et alternatives), chiffres d’escape rate et de root-cause hit rate, et éventuelle bascule vers d’autres familles de pièces ou d’industries discrètes.
Sources : GFT — AI from visual inspection to physical action, 29/04/2026 · The Robot Report — GFT AI-powered robots inspection to action · Technology Magazine — GFT & Google Cloud visual inspection robots.